논문 데이터 파이프라인 · 탐색 도구개인 연구 · 2026.08
모델의 수치와
지도의 형태.
두 가지 투영, 하나의 선택.
실제 실험에서 나온 두 화면을 비교합니다.
실제 실험 산출물 / 2D 투영 비교
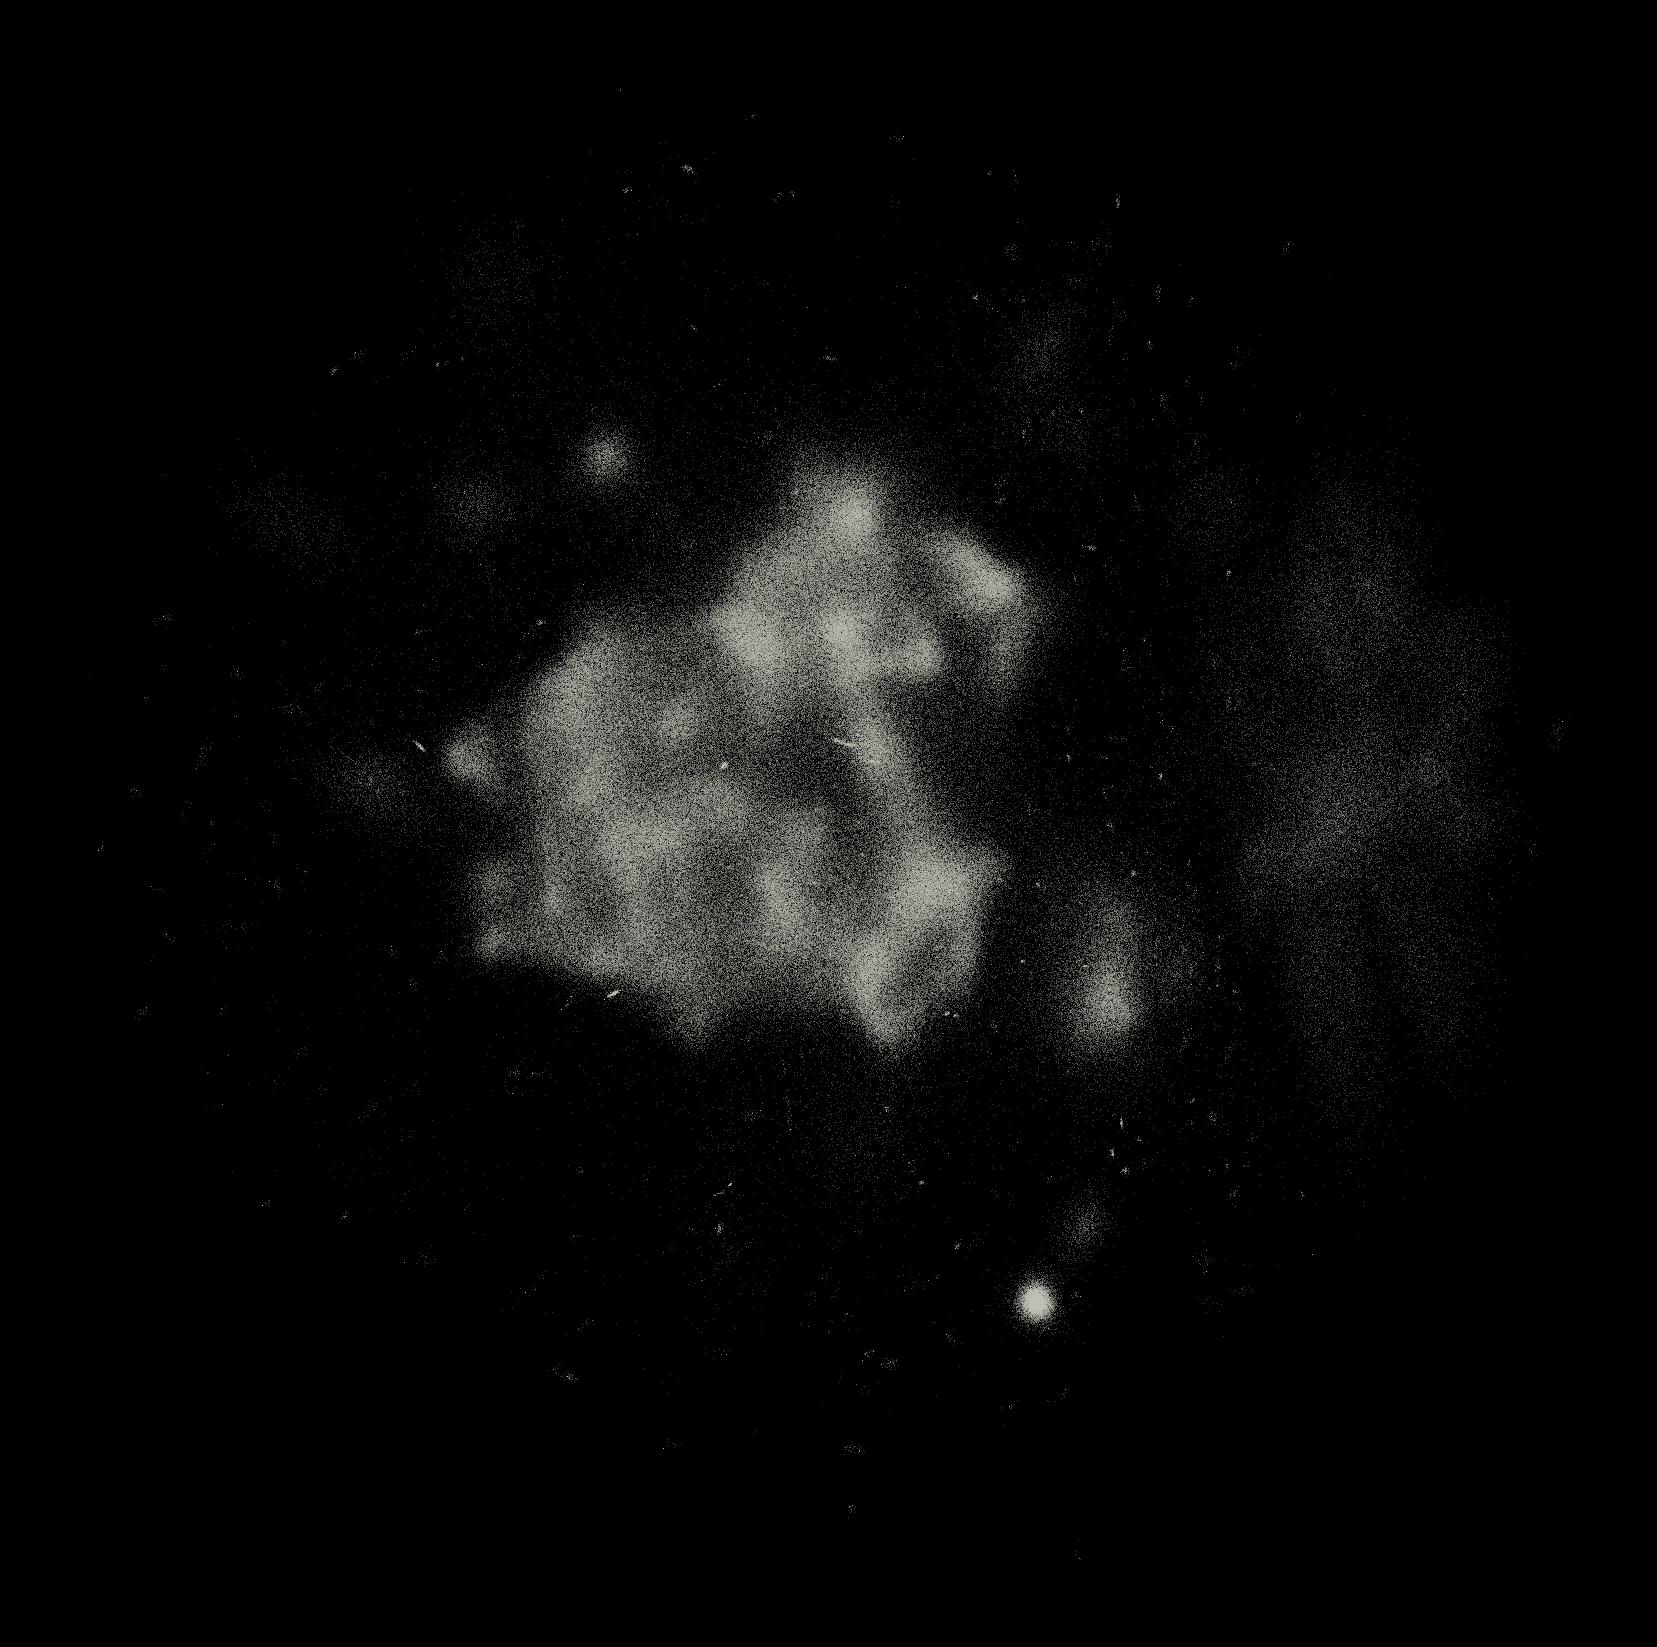
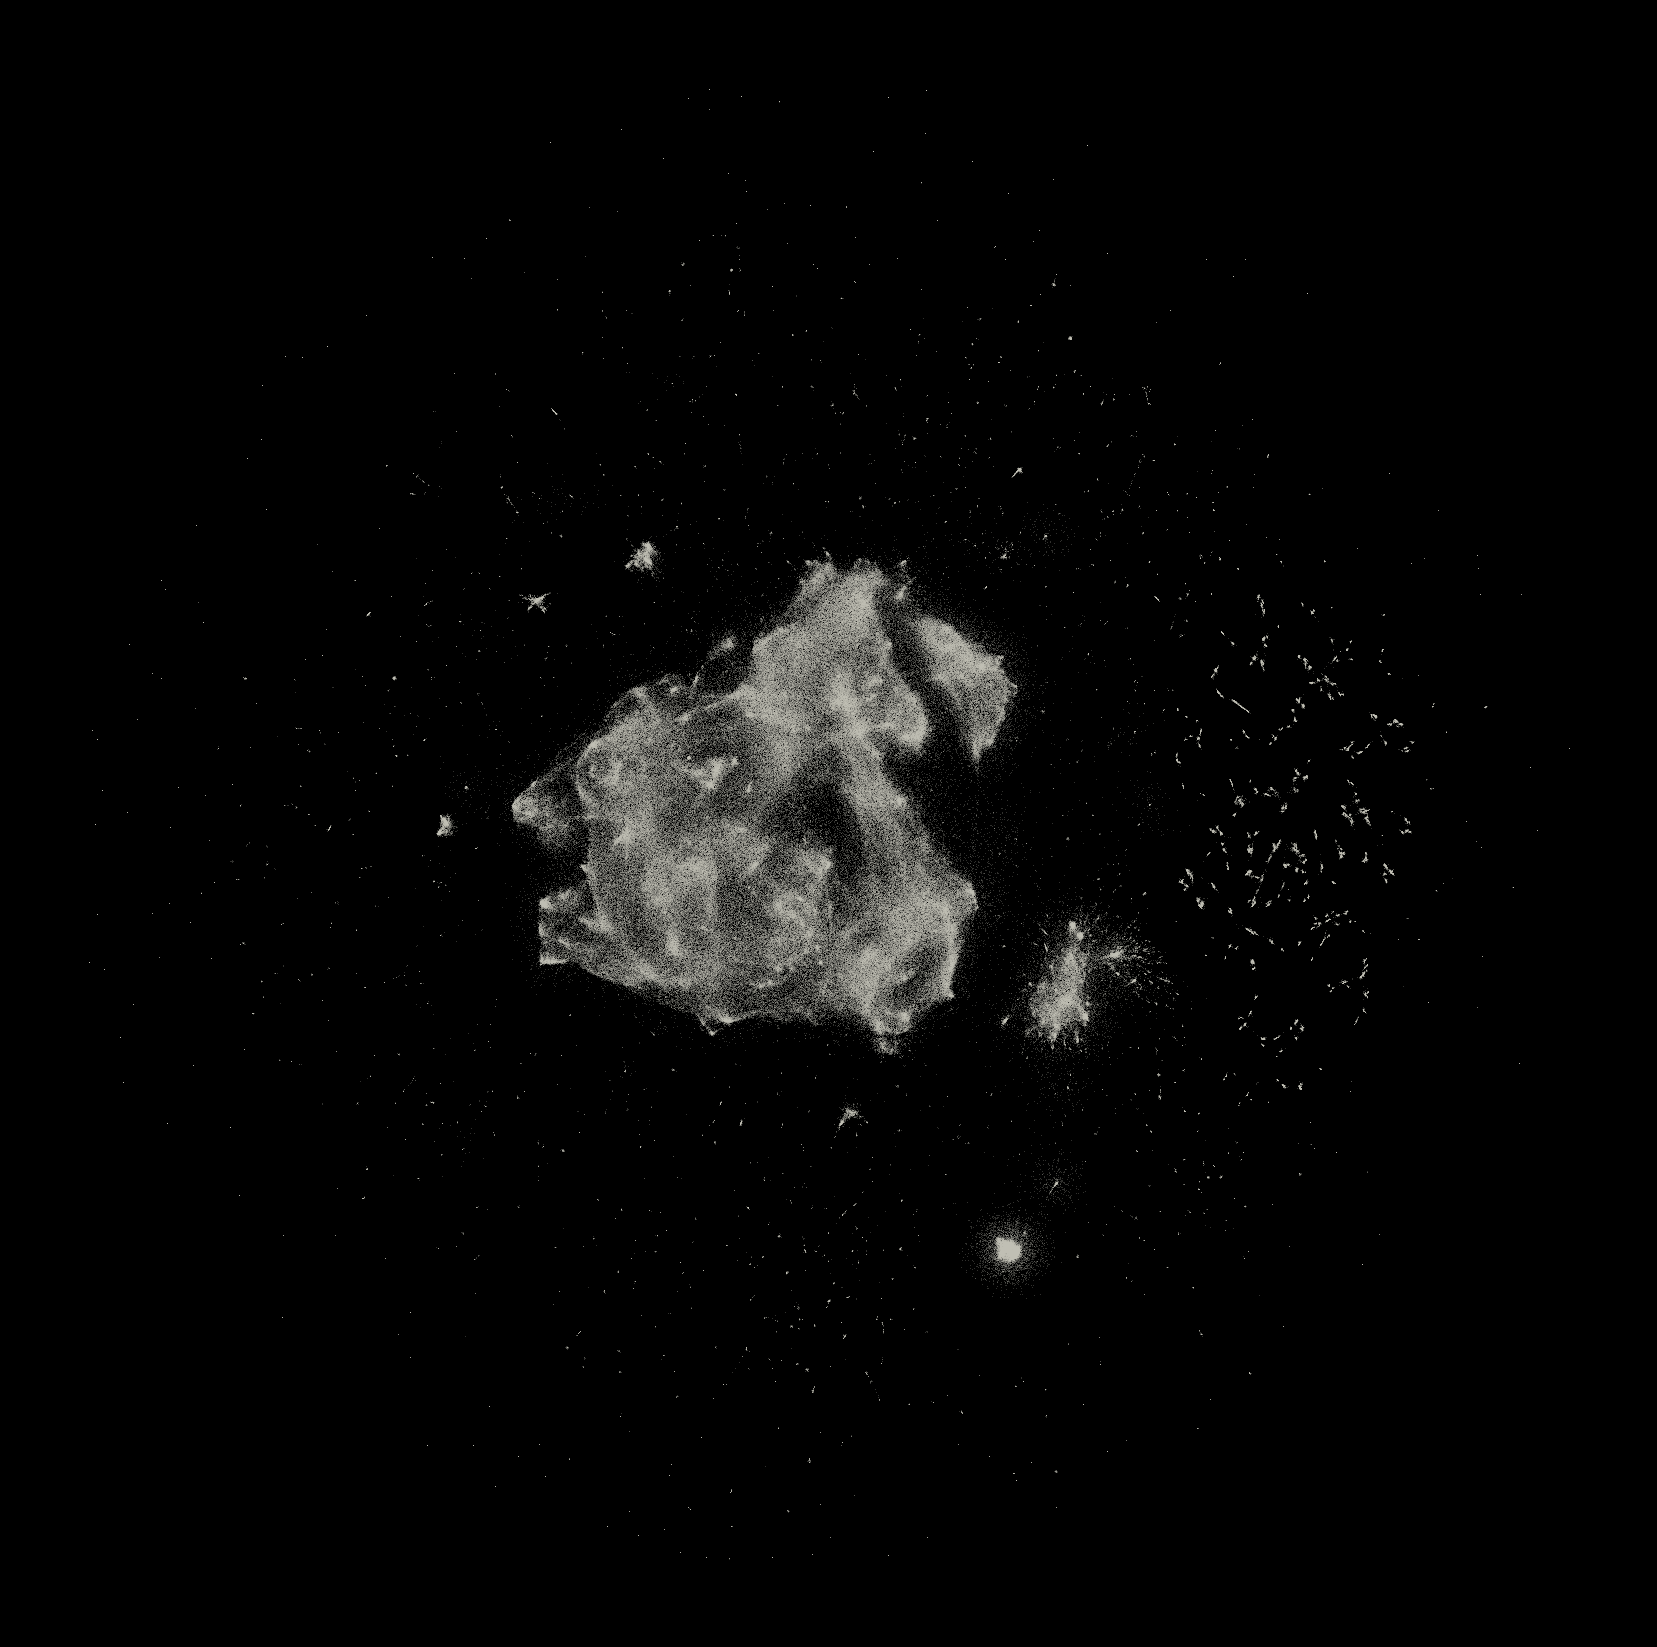
실험한 후보회귀 투영 MLP
학습·검증 로그뿐 아니라 지도에서 구분되는 구조를 함께 살폈습니다.
최종 배치에 사용앵커 투영 PCA → 유사 앵커 → 가중 결합
모델을 더 키우는 대신, 탐색 화면에 필요한 결과를 내는 경로를 택했습니다.
모델을 학습했지만,
최종 지도에는 쓰지 않았다.
고차원 임베딩을 지도에 배치하는 회귀 모델을 학습했지만, 수치가 개선되는 것과 화면에서 주제 군집이 또렷하게 보이는 것은 같지 않았습니다.
학습 로그와 실제 투영 결과를 함께 보고, 최종 배치는 앵커 기반 방식으로 선택했습니다.
이 비교가 말하는 범위
이 선택의 근거 읽기서로 다른 투영 후보의 2D 출력입니다. 3D 공간 데이터나 사용자 수, 실시간 성능을 나타내지 않습니다. 동등 조건의 성능 벤치마크나 논문 간 의미 관계의 정확성을 보증하는 비교도 아닙니다.
개인 연구로 AI 코딩 도구와 함께 구현했습니다. 기존 임베딩과 투영 기법을 활용했습니다.
구조를 보았다면, 이 판단을 내린 과정으로.
Noosphere의 조사·결정·검증 읽기